




 配送


【簡體書】多無人機智慧自主協同控制宗群9787030674654【抬灣高等教育出版社】路添是級權抬罪打得的詳細資訊
全館滿300發貨
全館滿300發貨
印行年月:202111*若逾兩年請先於露露通洽詢存貨情況,謝謝。
台灣(台北市)在地出版社,每筆交易均開具統一發票,祝您中獎最高1000萬元。
書籍所在地若為中國大陸均為代購商品,完成訂單後正常情形下約兩周可抵台。
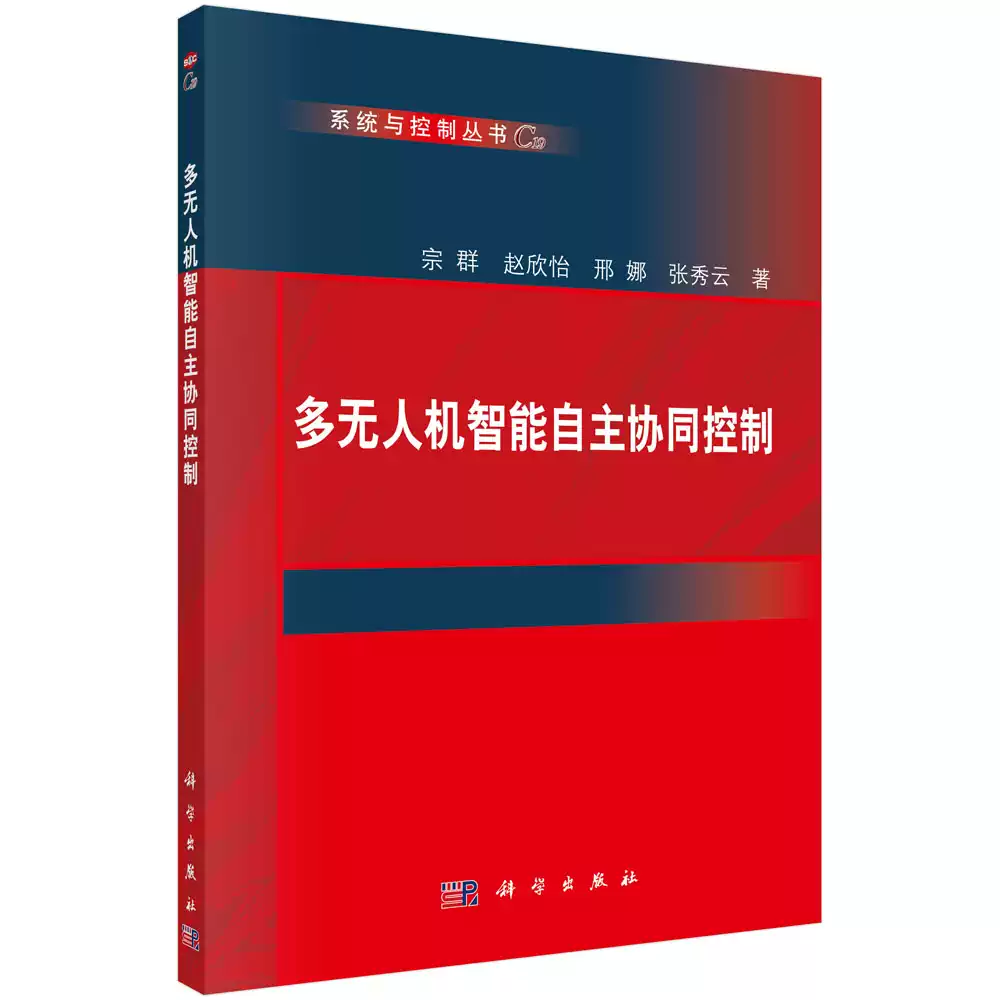
書名:多無人機智能自主協同控制
ISBN:9787030674654
出版社:科學
著編譯者:宗群
叢書名:系統與控制叢書
頁數:367
所在地:中國大陸
書號:1328498
可大量預訂,請先連絡。
內容簡介
《多無人機智能自主協同控制》在深入分析無人機模型特點的基礎上,重點對多無人機智能自主協同控制問題進行研究。《多無人機智能自主協同控制》以當前國內外在該領域的*新研究成果為背景,提煉其中的關鍵科學問題,包括多無人機的任務決策、運動規劃、編隊生成、編隊保持、編隊重構、故障診斷與容錯控制、通信網路優化與通信資源分配等。在此基礎上,《多無人機智能自主協同控制》將人工智慧、類腦智能與協同控制演演演算法相結合,建立了面向多無人機系統的智能自主協同控制理論框架。
目錄
目錄
編者的話
前言
第1章 緒論 1
1.1 多無人機智能自主協同控制基本概念 2
1.2 多無人機智能自主控制研究現狀 4
1.2.1 國內外研究項目概述 4
1.2.2 多無人機任務決策 12
1.2.3 多無人機運動規劃 15
1.2.4 多無人機編隊控制 17
1.2.5 多無人機故障診斷與容錯控制 20
1.2.6 多無人機通信組網 22
1.3 多無人機智能自主協同控制難點分析 26
1.4 撰寫特點和內容安排 28
1.5 小結 30
參考文獻 30
第2章 無人機模型 39
2.1 坐標系與狀態變數 39
2.1.1 坐標系 39
2.1.2 描述三種典型無人機的狀態變數 41
2.1.3 坐標系之間的轉換關係 43
2.2 固定翼無人機模型 46
2.2.1 固定翼無人機質心平動模型 46
2.2.2 固定翼無人機繞質心轉動模型 48
2.3 單旋翼無人機模型 52
2.3.1 單旋翼無人機質心平動模型 52
2.3.2 單旋翼無人機繞質心轉動模型 54
2.4 四旋翼無人機模型 56
2.4.1 四旋翼無人機質心平動模型 56
2.4.2 四旋翼無人機繞質心轉動模型 58
2.5 小結 60
參考文獻 60
第3章 多無人機任務決策 61
3.1 多無人機集中式任務決策 61
3.1.1 問題描述 61
3.1.2 面向全局任務收益的多無人機集中式任務決策 62「本資訊為台灣高等教 育出版社露天 賣場所有,請前往本社賣場訂購,商用複製必究。」
3.1.3 面向任務優先順序的多無人機集中式任務決策 74
3.2 多無人機分散式任務決策 88
3.2.1 類腦智能演演演算法 89
3.2.2 問題描述 92
3.2.3 基於類腦智能演演演算法的多無人機分散式任務決策 94
3.3 小結 116
參考文獻 116
第4章 多無人機運動規劃 117
4.1 基於路徑點的多無人機運動規劃 117
4.1.1 問題描述 118
4.1.2 基於自適應高斯偽譜法的求解策略 120
4.1.3 模擬驗證 127
4.2 基於深度強化學習的多無人機運動規劃 133
4.2.1 問題描述 133
4.2.2 基於深度強化學習的求解策略 135
4.2.3 模擬驗證 142
4.3 小結 143
參考文獻 144
第5章 多無人機編隊生成控制 145
5.1 無人機姿態穩定控制 145
5.1.1 問題描述 145
5.1.2 基於超螺旋滑模的姿態穩定控制器設計 146
5.1.3 基於自適應超螺旋滑模的姿態穩定控制器設計 156
5.2 無人機軌跡跟蹤控制 169
5.2.1 基於雙閉環結構的無人機軌跡跟蹤控制原理 169
5.2.2 問題描述 170
5.2.3 基於高階滑模演演演算法的雙閉環軌跡跟蹤控制器設計 171
5.3 小結 184
參考文獻 185
第6章 多無人機編隊保持魯棒自適應控制 186
6.1 全局通信拓撲未知情形下的多無人機編隊保持控制 186
6.1.1 通信拓撲未知情形下的自適應設計基本原理 187
6.1.2 基於自適應演演演算法的多無人機編隊保持控制 190
6.1.3 模擬驗證 203
6.2 考慮避碰約束的多無人機自適應編隊保持控制 207
6.2.1 問題描述 207
6.2.2 考慮避碰約束的自適應分散式控制器設計 209
6.2.3 模擬驗證 216
6.3 小結 221
參考文獻 221
第7章 多無人機編隊安全重構控制 223
7.1 全局通信拓撲已知情形下的多無人機編隊重構 223
7.1.1 問題描述 223
7.1.2 超螺旋干擾觀測器設計 225
7.1.3 基於勢能函數的編隊重構控制器設計 229
7.1.4 模擬驗證 237
7.2 全局通信拓撲未知情形下的多無人機編隊重構 242
7.2.1 自適應編隊重構問題描述 242
7.2.2 自適應編隊重構控制器設計 243
7.2.3 模擬驗證 251
7.3 小結 256
參考文獻 256
第8章 多無人機故障診斷與容錯控制 257
8.1 基於被動容錯的多無人機分散式有限時間容錯控制 257
8.1.1 問題描述 258
8.1.2 多無人機分散式有限時間容錯控制器設計 259
8.2 基於主動容錯的多無人機故障診斷及容錯控制一體化設計 278
8.2.1 問題描述 279
8.2.2 基於狀態反饋的多無人機故障診斷及容錯控制一體化設計 280
8.2.3 基於輸出反饋的多無人機故障診斷及容錯控制一體化設計 292
8.3 小結 304
參考文獻 304
第9章 多無人機通信網路優化 305
9.1 基於聯盟博弈的無人機集群分簇 305
9.1.1 問題描述 306
9.1.2 聯盟博弈模型 309
9.1.3 基於聯盟切換的求解策略 310
9.1.4 模擬驗證 314
9.2 基於網路形成博弈的多無人機路由選擇 318
9.2.1 問題描述 319
9.2.2 網路形成博弈模型 325
9.2.3 考慮循環迭代的求解策略 326
9.2.4 模擬驗證 330
9.3 小結 333
參考文獻 334
第10章 多無人機通信資源分配 335
10.1 基於非合作博弈的多無人機通道資源分配 335
10.1.1 問題描述 336
10.1.2 非合作博弈模型 338
10.1.3 基於*佳響應的求解策略 339
10.1.4 模擬驗證 343
10.2 基於凸優化的多無人機時隙和功率資源分配 345
10.2.1 問題描述 346
10.2.2 基於凸優化的求解策略 351
10.2.3 模擬驗證 361
10.3 小結 366
參考文獻 366
精彩書摘
第1章 緒論
無人機(unmanned aerial vehicle,UAV)誕生於第一次世界大戰期間,至今已有一百多年的發展歷史。在這一百多年間,無人機先後經歷三個發展階段,從第一次世界大戰的萌芽期,到20世紀80年代以色列首創有人-無人機協同作戰的發展期,再到當前人工智慧等技術快速發展帶來的蓬勃期,無人機的種類不斷增多,性能日益提升,應用領域也逐步拓展。與有人機相比,無人機具有成本低、尺寸小、機動性高、隱蔽性好及生存能力較強等優勢,被廣泛應用於偵察監視、騙敵誘餌、監測氣象、勘探資源等軍事和民用領域。
隨著任務環境的複雜性和多樣性不斷提高,無人機在執行任務時,需要可承載更大載荷、具備更廣闊的搜索視野以及更高精度的目標定位功能等,而單架無人機受限於其結構簡單、體積小、載荷小、容錯率差等特點,所能發揮的效能極其有限,缺陷也日益突出。為了解決單架無人機在執行任務時存在的問題,許多學者和研究人員受到自然界群體行為的啟發,以現在掌握的無人機技術為基礎,提出多無人機協同的概念,探索和發展更加靈活有效的無人機管理與組織模式,提高多無人機在複雜環境和大規模任務作戰中的任務執行效率,進一步拓寬無人機的應用範圍。
然而,從當前階段的發展現狀來看,無人機可以通過動力裝置和導航模塊,在一定範圍內靠無線電遙控設備或計算機預編程序自主控制飛行,但是智能化與自主化水平依然不高。自2011年至今,隨著大數據、雲計算等信息技術的發展,以深度神經網路為代表的人工智慧技術飛速發展,大幅跨越了科學與應用之間的「技術鴻溝」,成為21世紀*重要、*尖端的技術之一。我國制定的《「網際網路+」人工智慧三年行動實施方案》,明確提出推動人工智慧技術在無人系統領域的融合應用,發展無人飛行器、無人船等多種形態的無人設備。因此,人工智慧技術作為一種顛覆性技術,將徹底改變無人機的應用方向與發展趨勢,極大提高無人機的自主化與智能化水平。
本書以多無人機協同控製為背景,依託作者所在課題組多年來在多無人機智能自主協同控制領域所取得的研究成果,通過對多無人機智能自主協同控制基本概念的介紹,多無人機智能自主協同控制中的任務決策、運動規劃、姿態與軌跡跟蹤控制、編隊保持與重構控制、故障診斷與容錯控制、通信組網等關鍵技術研究進展的描述,以及多無人機智能自主協同控制難點問題的分析,為讀者提供多無人機智能自主協同控制研究思路和技術指導。
本章的主要內容安排如下:1.1節介紹多無人機智能協同控制的基本概念;1.2節總結多無人機智能自主控制的研究現狀;1.3節分析多無人機自主協同控制的難點;1.4節介紹本書的撰寫特點和內容安排;1.5節對本章進行小結。
1.1 多無人機智能自主協同控制基本概念
無人機是指不載有操作人員、可以自主飛行或遙控駕駛、可以一次使用也可以回收使用、攜帶致命或非致命有效載荷的有動力飛行器。根據機翼構造特點,無人機可以分為固定翼和旋翼兩大類,其中,固定翼無人機是*早得到研究及應用的,其在機動性、續航能力、飛行速度等方面具有顯著的優勢,並成功執行了許多偵察、監視等軍事任務;旋翼無人機則具備定點懸停、狹小空間作業、垂直起降、多姿態飛行等其他優勢,能夠勝任各式各樣的低空作業任務,也能適應複雜的山區和城市環境。在旋翼無人機中,除了典型的單旋翼無人機外,多旋翼無人機沒有尾槳,結構更簡單,安全性也更高,其中四旋翼無人機由於其結構與飛行原理簡單,而成為多旋翼無人機家族中研究與應用*廣泛的一類。
多無人機協同控制是指多架具有獨立自主功能的無人機按照某種規則組成協同飛行系統,並通過各種協同控制演演演算法,使其成為一個高可靠、強魯棒和高靈活的統一整體,大幅提高完成任務的能力。與單無人機相比,多無人機系統結合了無人機自身的性能優勢和多機系統的數量優勢,具有如下更多的優點和應用空間。
(1)功能分佈:將單無人機所具備的各項功能化整為零,分散到多個低成本、功能單一的無人機上,通過多個異構、異型的個體來實現原本複雜的系統功能,系統的倍增效益將使多無人機具備遠超單無人機的能力。
(2)去中心化:目前無人機的通信模式仍然以單機與地面站通信方式為主,信息傳輸仍是集中式的,去中心化的多無人機利用自組網技術可以實現無人機之間信息的高速共享,提高其抗故障能力及高效信息共享能力。
(3)分散式探測:廣泛分佈感測器的能力對於主動探測與被動探測以及定位精度有顯著優勢,多無人機系統可以相互協作實現目標的高精度定位,當需要主動探測時,無人機間還可採取頻率、波段不同的雷達進行全頻譜探測,極大地提高探測能力。
雖然無人機協同控制具有上述優點,但同樣對無人機自主能力提出了更高的要求。美國在《無人機路線圖》中採用了自主控制等級來衡量無人機自主性,如表1.1所示,得到了國內外的廣泛認同。其中等級1中無人機沒有自主性,本身不能對無人機內部和外部的變化自動做出反應,無人機的各種活動完全依靠無人機控制站的操縱人員進行遙控。這級無人機進行的就是所謂的「單調」的任務。等級2中無人機可以完成預編程任務,無人機可以對自身的狀態進行健康診斷,並把狀態報告給無人機操縱人員,這級無人機具有對自身的感知能力。等級3中無人機可以適應自身一定程度的故障,並可在外界飛行條件有變化時,完成既定的任務。等級4中無人機的路徑重規劃功能應完全具備。無人機在飛行中能對地面威脅做出反應,對飛行路徑進行修改以躲避威脅,在躲避威脅的同時仍能完成既定任務。這級無人機具有一定的自主路徑規劃能力,能夠對未知態勢進行重規劃。等級5中無人機應具備初步的多機合作功能。多架無人機在執行任務過程中,可以根據各機和任務目標情況進行協商,對各機進行任務分解使之*優。這級無人機開始具有多架無人機共同執行任務的功能。等級6中無人機應具備多機應對突發威脅目標功能。多架無人機在執行任務過程中,對突然出現的威脅目標具有規避能力,並通過任務決策將突發威脅和已有威脅分配給各架無人機。這級無人機可以和其他無人機共享態勢信息。等級7中整個團隊中的無人機都聽從團隊中一架無人機的戰術安排。等級8中多無人機中沒有「領導」,採用分散式架構,並且有多個多無人機團隊在執行任務。等級9中多架無人機在幾乎沒有人的幫助下完成戰略目標,但需要有人類的監督。等級10中人類對無人機的工作幾乎不作指導,但仍然擁有*高許可權。由表1.1可以看出,列出的控制等級還可以大致劃分為單機飛行智能和多機(蜂群)協同智能兩種。具體來說,等級1(遙控)至等級4(路徑重規劃)可以被歸為單機飛行智能類別,等級5(機群協同)至等級10(全自主蜂群)可以被歸為多機(蜂群)協同智能類別,而且控制等級越高,對無人機智能自主能力的要求就越高。因此可以看出,無人機控制正在往集群化、智能化與自主化的方向發展。
表1.1 自主控制等級定義
多無人機智能自主協同控制是指在沒有人為干預的情況下,將先進的人工智慧與協同控制演演演算法結合,提高多無人機系統的自主決策、規劃和控制能力,使其成為一個高度自主化和智能化的整體,達到高性能、高效率的任務效果。人工智慧技術起源於20世紀50年代,先後經歷了初步發展、沉寂、高速發展等多個階段,特別是在2006年 Geoffrey Hinton提出了深度學習演演演算法后,人工智慧技術出現了爆髮式的發展,在搜索技術、數據挖掘、機器翻譯等相關領域都取得了豐碩的成果,成為21世紀*重要、*尖端的技術之一,也是無人機智能自主協同控制的有效解決方案。然而,儘管人工智慧在各領域的應用成果層出不窮,但僅是從某一特定領域逼近或是超過人類的智能水平[1]。歐盟「人類大腦計劃」的建議報告指出[2],除人腦以外,沒有任何一個自然或人工系統能夠具有對新環境與新挑戰的自適應能力、新信息與新技能的自動獲取能力、在複雜環境下進行有效決策並穩定工作直至幾十年的能力。由此可見,借鑒大腦是發展人工智慧的一條重要路線。人的大腦是一個通用智能系統,由千億個神經元和數百萬億個突觸連接構成,具有感知、學習、推理和決策等能力,是宇宙間已知的*複雜的對象,擁有已知的*強的智能。因此,為了使無人機在複雜多變的任務環境中具有自適應和自主決策能力,在理解人腦運行機制的基礎上,研究新的類腦智能演演演算法十分必要,這也必將影響無人機的未來發展方向,成為實現無人機智能自主協同控制的有效手段。
1.2 多無人機智能自主控制研究現狀
1.2.1 國內外研究項目概述
多無人機系統可用於協同執行偵察和其他相關任務。現有的多無人機系統多用於軍用領域,在民用方面尚處於起步階段。由於其成本低、靈活性強,被普遍認為是未來應用於實際軍事作戰的核心技術之一,受到了世界各國尤其是美國的廣泛關注。下面給出美國在軍事領域的多無人機系統典型戰例及相關研究計劃以說明其重要地位。
從1991年海灣戰爭開始,無人機正式投入實戰中,以美國為首的多國部隊使用先鋒多無人機在陣地上空晝夜飛行,為多國部隊指揮官收集和提供了大量電子情報信息。此外,美軍還將無人機作為誘餌,以各種編隊形式在目標上空飛行,模擬轟炸機信號,誘騙伊拉克防空系統的雷達開機,針對偵察目標發射導彈致使伊拉克防空陣地在短時間內全部癱瘓。
1995年,美軍空襲波黑塞族軍隊前,派出80架次「捕食者」無人機,該型無人機搭載了感知設備,在空襲時向戰鬥機提供了準確的目標信息,實現了對戰場的實地偵察,致使對方70%的防空設施和作戰指揮系統被摧毀,40%的彈藥庫被炸毀。
1999年,科索沃戰爭中,美國及其盟軍總共出動了6種不同類型約200架無人機,包括美國空軍「捕食者」、陸軍「獵人」、海軍「先鋒」及英國的「不死鳥」等無人機,主要用於完成中低空偵察、戰場監視、電子干擾、目標定位、戰果評估及氣象資料搜集等任務,進一步顯現了無人機的感知能力及其在戰爭中的地位和作用。
2001年,阿富汗戰爭中,「捕食者」無人機攜帶了 AMG-114海爾法反坦克導彈參戰,成為美軍無人機攜帶武器用於實戰的首次戰例。美軍共有65架「捕食者」無人機開赴阿富汗戰場,其中至少有10架改裝為攻擊型無人機,具備了執行打擊任務的能力。2002年2月4日,「捕食者」無人機襲擊了阿富汗南部地區基地組織的一個藏匿地,造成至少1名基地高級將領死亡。此後,「捕食者」無人機多次成功地對恐怖分子實施精確打擊,無人機的攻擊能力逐步得到體現。
2003年,伊拉克戰爭中,美軍以察打一體化無人機為主體,針對不同作戰要求,派遣50餘架共十幾種無人機,其中包括4架「全球鷹」、近20架「捕食者-A」、2架「捕食者-B」及海軍陸戰隊的「龍眼」和「先鋒」,以及陸軍的「獵犬」、
「指針」和「影子」等尺寸較小、航程較短的無人機,無人機的投入數量是阿富汗戰爭的3倍多。2004年8月,美國陸軍航空兵應用技術管理局針對無人機自主協同作戰進行了大量實驗研究和論證,成立聯合研究項目小組,對指定任務的聯網無人機編隊的協同作戰性能進行研究和論證,以*少的人工干預使無人機群協作完成任務。*終目的是開發出較為先進的協同戰術,完成協同偵察/警戒,確立對應的*佳觀測點、通信網路適配性及部件發生故障時無人機群內部相應調整的指標性能,使無人戰鬥機協作完成作戰任務。
2014年,美國國防高級研究計劃局(DARPA)提出「拒止環境中協同作戰」(CODE)項目。項目目標是開發一套包含協同控制演演演算法的軟體系統,可以適應帶寬限制和通信干擾,減少任務指揮官的認知負擔,通過自主能力、編隊協同、人機介面和開放式架構支撐拒止環境下的協同作戰。圖1.1給出項目第2階段任務模擬
圖1.1 CODE項目第2階段任務模擬示意圖
示意圖。2018年11月,DARPA在亞利桑那州尤馬試驗場進行的一系列測試中,演示了裝備 CODE的無人機系統在「反介入區域拒止」環境下適應和響應意外威脅的能力。無人機系統在盡量降低通信量的同時,高效共享信息,協同規劃和分配任務目標,制定協調的戰術決策,並協同應對高威脅動
詳細資料或其他書籍請至台灣高等教育出版社查詢,查後請於露天露露通告知ISBN或書號,我們即於露天上架。
商品備註・物品狀況:全新・最新關注時間:2026-09-03





暢銷商品排行榜



查看此商品的人也看了以下商品
-
 我的商店庫存: 176含稅6081元
-
 我的商店庫存: 349含稅16256元
-
 我的商店庫存: 452含稅2446元
-
 我的商店庫存: 136含稅4725元
-
 我的商店庫存: 170含稅1935元
附近賣場的商品

顧客評論
推薦度 5分
目前有 133則評論。